LDO gerilimi düşürmez, farkı ısıya çevirir: 12 V'tan 3,3 V'ta verimi en çok %27,5'tir
LDO gerilimi düşürmez, farkı ısıya çevirir: 12 V'tan 3,3 V'ta verimi en çok %27,5'tir.
Mehmet Han Şimşek1 dk okuma
Hanbot Lab
Robotun içindeki elektronik: güç kartından motor sürücüsüne, ölçümden eklem tasarımına. Tarayıcıda çalışan laboratuvarlar ve her sayısı hesaplanmış Türkçe dersler.
Öne çıkan
LDO gerilimi düşürmez, farkı ısıya çevirir: 12 V'tan 3,3 V'ta verimi en çok %27,5'tir.
En yeniler başta. Eskiler arşivde.
LDO'nun PSRR'ını ilk sayfadaki tek sayıdan değil, buck'ın anahtarlama frekansındaki eğriden okurum.
Seramik kondansatörün etiketindeki kapasite, çalışma gerilimindeki kapasite değildir; DC bias eğrisine bakarım.
Motorun sürekli torkunu bakırın ısınınca artan direncini katmadan hesaplarsan %23 iyimser bulursun.
Tepe tork pahalıdır: torku 1,5 katına çıkarmak sargının sınıra varışını altı kat hızlandırır.
Torku hemen kesmek (STO, durdurma kategorisi 0) her zaman en güvenli durma değildir.
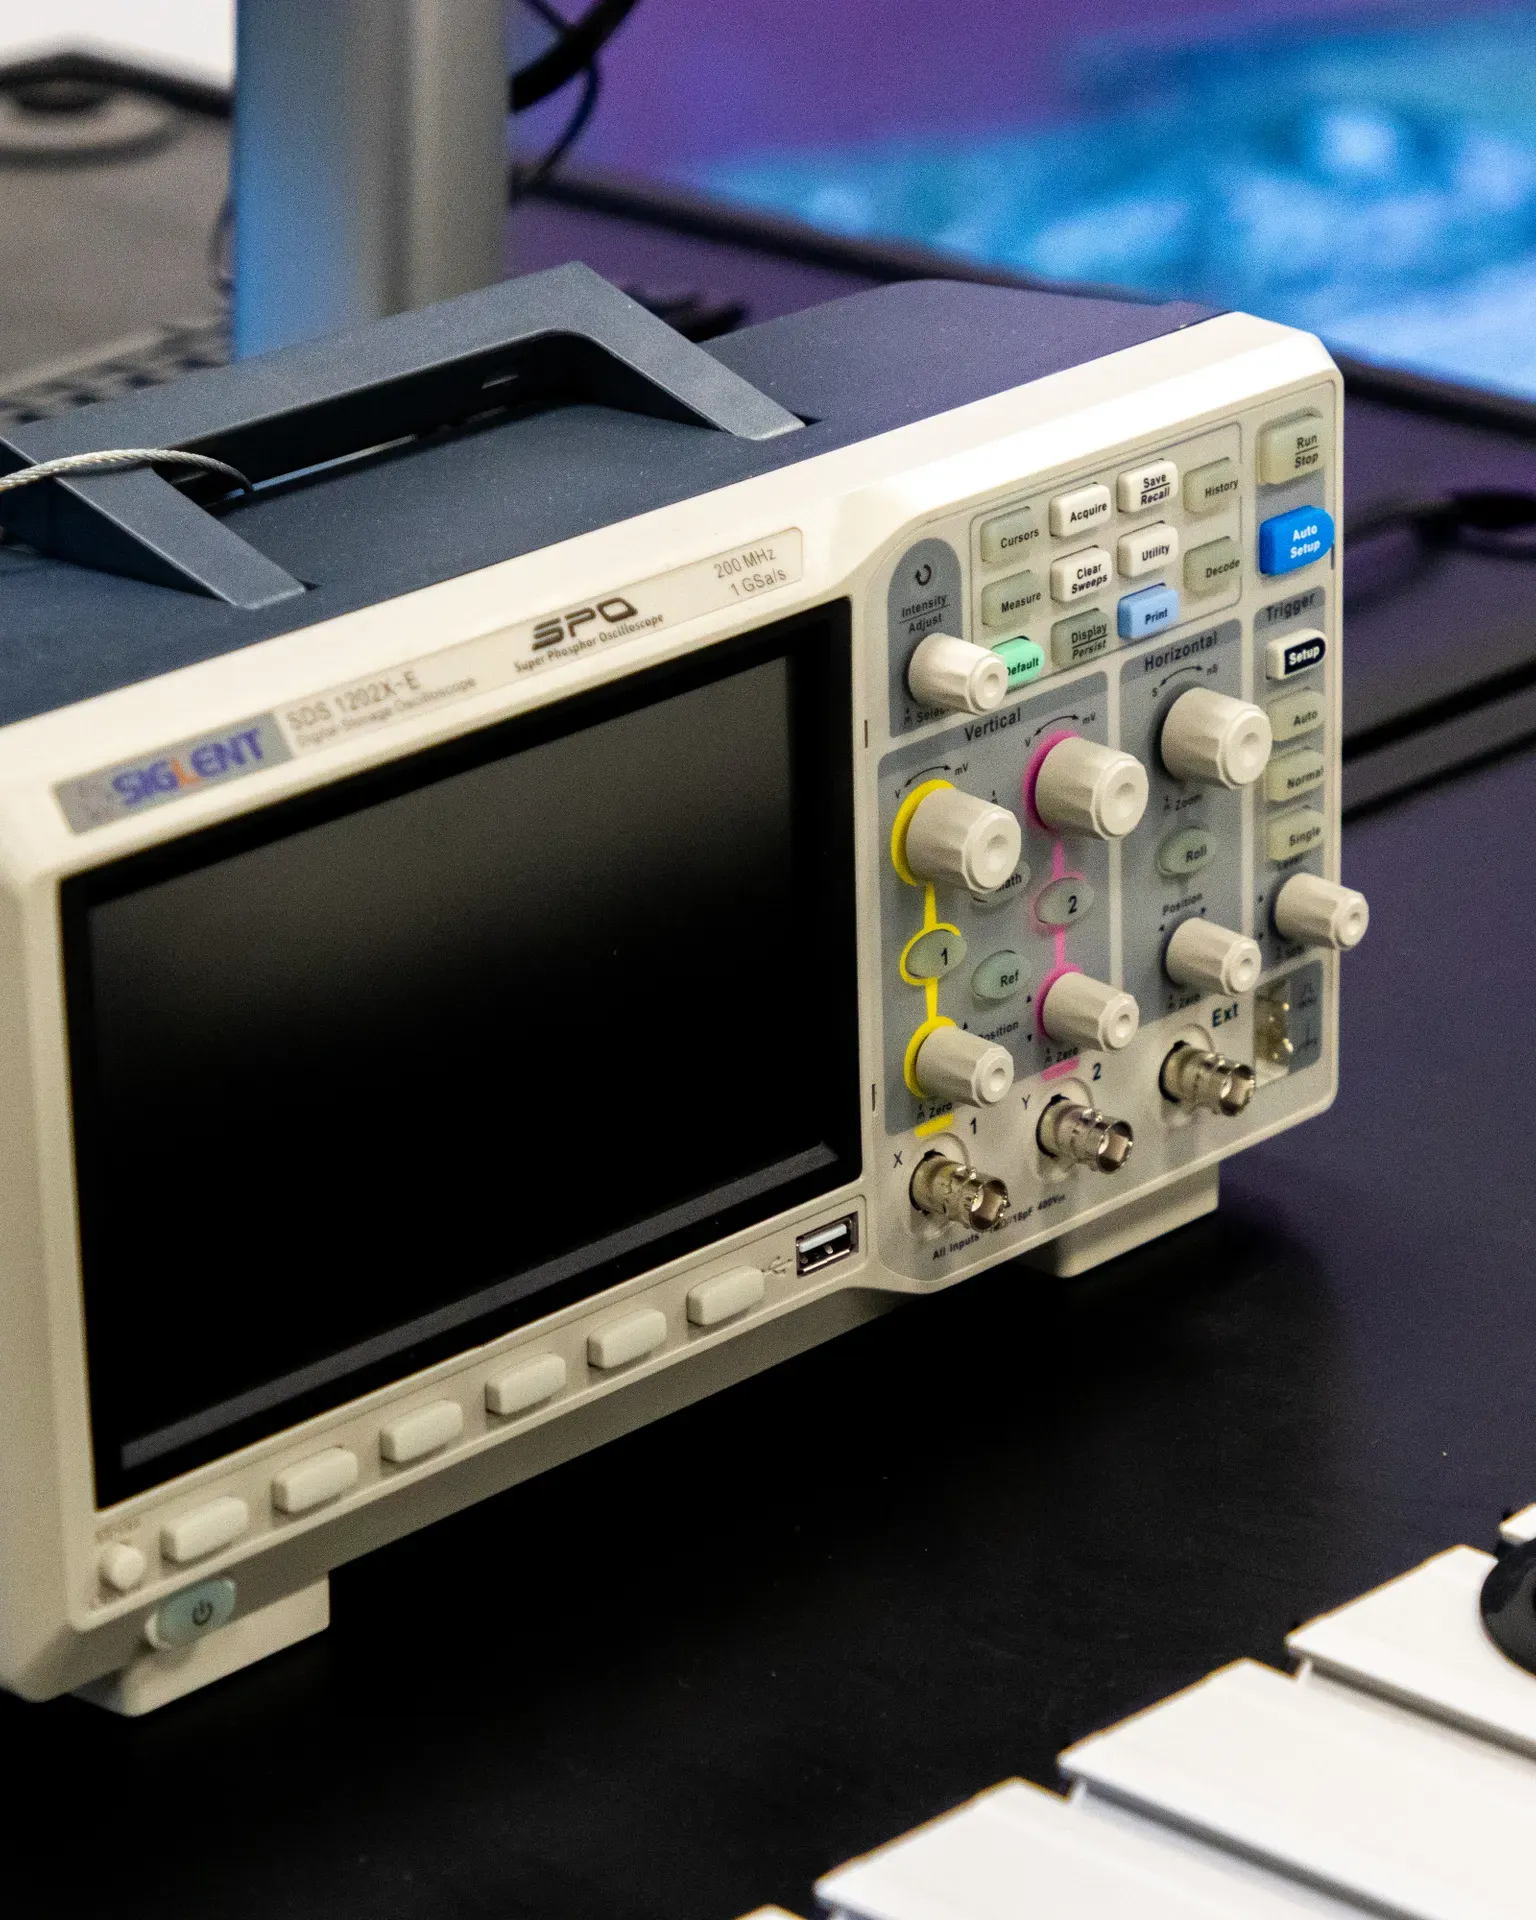
Masa osiloskobunda probun toprak klipsi şebeke toprağıdır; yalnız devrenin GND'sine takılır.
Enerji kaynaktan çıkar, karttan geçer, eklemde işe dönüşür. Ölçemediğini tasarlayamazsın.
3 yazı
LDO, buck, boost, flyback, MOSFET ve kayıp bütçesi. Gerilimi düşürmenin, yükseltmenin ve bunu ısıya boğulmadan yapmanın fiziği.
Bu konuyu oku
3 yazı
Motor sürücüsü, eklem, batarya, CAN hattı ve güvenli durdurma. Bir robotun güç ağacını uçtan uca kurmak.
Bu konuyu oku
3 yazı
Osiloskop, prob, multimetre, güç kaynağı ve elektronik yük. Ekranda gördüğünün devre mi, ölçüm mü olduğunu ayırt etmek.
Bu konuyu oku
Yazıların hepsi tek elden çıkıyor; her sayı yayından önce hesaplanıp kontrol ediliyor.
Elektrik-elektronik mühendisi
Güç elektroniği ve robot donanımı üzerine çalışıyor: güç kartı, motor sürücüsü, ölçüm. Hanbot Lab'deki dersleri ve laboratuvarları hazırlıyor.
9 yazı
Bütün yazılar RSS akışında, tam metin, üyelik yok.